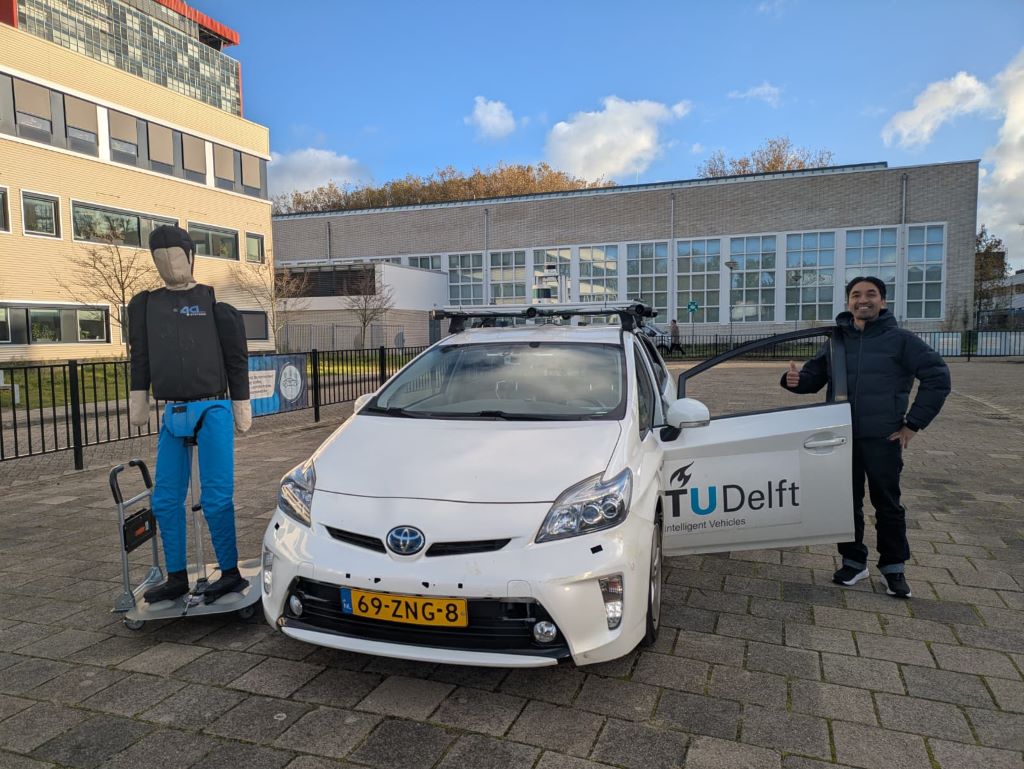
UMPSA perkukuh kerjasama penyelidikan antarabangsa dalam bidang Teknologi Kenderaan Autonomi melalui sangkutan kerja di TU Delft, Belanda
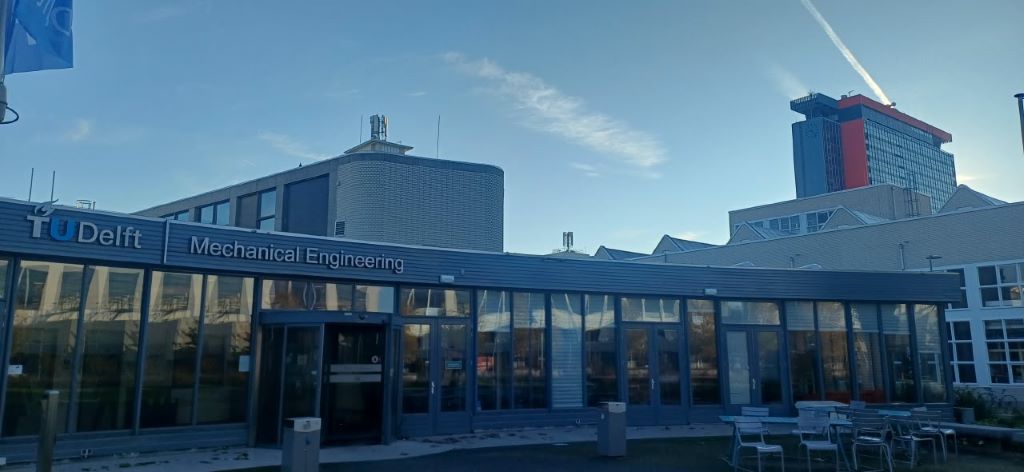
BELANDA, 2 November 2026 - Universiti Malaysia Pahang Al-Sultan Abdullah (UMPSA) terus memperkukuh agenda pengantarabangsaan penyelidikan dan pembangunan kepakaran teknologi apabila salah seorang penyelidiknya berpeluang menjalani sangkutan kerja sebagai Guest Researcher di Delft University of Technology (TU Delft), Belanda, bermula 2 hingga 13 November 2026.
Program ini adalah sebahagian daripada usaha strategik universiti menerusi Lonjakan 3 (Bakat): Mobiliti Staf di bawah Amanat Naib Canselor UMPSA 2026 serta menyokong objektif Attracting and Nurturing Global Talent (Staff) di dalam Pelan Strategik UMPSA 2026–2030.
Sangkutan kerja selama dua minggu itu melibatkan Pensyarah Kanan, Fakulti Teknologi Kejuruteraan Mekanikal dan Automotif (FTKMA), Profesor Madya Ts. Dr. Mohamad Heerwan Peeie yang juga merupakan Felo Kanan di Pusat Kejuruteraan Automotif (AEC), UMPSA serta Ketua Projek National Autonomous & Smart Mobility Consortium (NASMC) di bawah Kementerian Pendidikan Tinggi (KPT).
Program ini memberi peluang kepada penyelidik UMPSA untuk berkongsi kepakaran, meneroka pendekatan penyelidikan terkini serta mendapatkan pendedahan secara langsung terhadap perkembangan teknologi kenderaan autonomi di peringkat antarabangsa.
TU Delft merupakan antara institusi pendidikan tinggi teknologi terkemuka dunia yang mempunyai ekosistem penyelidikan kukuh dalam bidang kejuruteraan, robotik, sistem kawalan, mobiliti pintar dan teknologi kenderaan autonomi.
Melalui sangkutan kerja ini, beliau berpeluang mengikuti aktiviti penyelidikan bersama penyelidik TU Delft, khususnya Dr. Barys Shyrokau yang memberikan pendedahan kepada penggunaan teknologi simulasi pemanduan termaju serta eksperimen menggunakan kenderaan autonomi sebenar.
Antara aktiviti utama sepanjang sangkutan kerja ini ialah perbincangan dan perkongsian kepakaran bersama Dr. Barys Shyrokau dan Giacomo Cortese berkaitan pelaksanaan eksperimen kenderaan autonomi menggunakan Delft Advanced Driving Simulator.
Menurut Profesor Madya Ts. Dr. Mohamad Heerwan, penggunaan simulator pemanduan termaju ini memberikan peluang untuk memahami bagaimana teknologi simulasi boleh dimanfaatkan bagi mengkaji tingkah laku pemanduan, interaksi antara manusia dengan kenderaan serta pelbagai aspek berkaitan keselamatan sistem pengangkutan pintar.
“Teknologi simulator membolehkan sesuatu keadaan pemanduan diwujudkan dalam persekitaran maya yang terkawal.
“Pendekatan ini penting kerana penyelidik dapat mengkaji tindak balas sistem dan pengguna jalan raya terhadap pelbagai senario tanpa perlu bergantung sepenuhnya kepada ujian di jalan raya sebenar.
“Dalam pembangunan kenderaan autonomi, penggunaan simulasi memainkan peranan penting bagi menilai prestasi sistem dalam pelbagai keadaan operasi, termasuk situasi trafik yang kompleks dan berpotensi menimbulkan risiko keselamatan,” ujarnya.
Pendedahan ini memberikan perspektif baharu mengenai kepentingan integrasi antara simulasi, pemodelan dan pengujian fizikal dalam pembangunan serta pengesahan teknologi kenderaan autonomi.
Katanya, penggunaan teknologi simulasi termaju merupakan antara pendekatan yang boleh dimanfaatkan untuk memperkukuh penyelidikan kenderaan autonomi di UMPSA, khususnya dalam pembangunan kaedah penilaian keselamatan yang lebih sistematik.
“Pengalaman ini juga membuka ruang untuk meneroka potensi penggunaan pendekatan simulasi yang lebih menyeluruh, termasuk integrasi persekitaran maya dan data ujian sebenar bagi menyokong pembangunan teknologi mobiliti pintar di Malaysia.
“Selain pendedahan kepada teknologi simulator, saya turut berpeluang mengikuti eksperimen menggunakan kenderaan autonomi TU Delft yang memberikan pengalaman secara langsung berkaitan pengujian keupayaan sistem kenderaan autonomi dalam mengesan dan bertindak balas terhadap objek di persekitarannya.
“Antara aktiviti yang menarik perhatian saya ialah eksperimen menggunakan pedestrian dummy atau patung tiruan pejalan kaki bagi menguji tindak balas sistem kenderaan autonomi terhadap kehadiran pejalan kaki,” jelasnya.
Dalam eksperimen tersebut, pedestrian dummy digunakan sebagai objek ujian yang mewakili kehadiran seorang pejalan kaki dalam persekitaran operasi kenderaan.
Pendekatan ini membolehkan penyelidik menilai bagaimana sistem kenderaan autonomi mengesan objek berkenaan dan memberikan tindak balas berdasarkan keupayaan teknologi yang digunakan.
Pengujian seperti ini amat penting dalam pembangunan sistem pemanduan autonomi kerana interaksi antara kenderaan dengan pengguna jalan raya yang lebih terdedah kepada risiko, khususnya pejalan kaki dan penunggang basikal, merupakan antara aspek kritikal dalam penilaian keselamatan.
Sistem kenderaan autonomi perlu mempunyai keupayaan untuk mengenal pasti objek di sekelilingnya, mentafsir keadaan persekitaran serta membuat keputusan yang bersesuaian bagi mengelakkan perlanggaran.
Eksperimen tersebut katanya, turut memberikan pendedahan secara praktikal tentang bagaimana teknologi penderiaan, pemprosesan maklumat dan sistem kawalan kenderaan autonomi dinilai melalui pengujian fizikal.
“Pengalaman menyaksikan pelaksanaan eksperimen ini turut memberikan pemahaman lebih mendalam mengenai cabaran sebenar dalam memastikan teknologi kenderaan autonomi mampu beroperasi dengan selamat apabila berhadapan dengan pengguna jalan raya yang pelbagai.
“Bagi penyelidik UMPSA, pengalaman ini amat bernilai kerana ia membolehkan perbandingan dibuat antara pendekatan penyelidikan dan pengujian yang dilaksanakan di peringkat antarabangsa dengan keperluan pembangunan teknologi kenderaan autonomi di Malaysia.
“Pengalaman dan pengetahuan yang diperoleh sepanjang sangkutan kerja ini turut mempunyai hubungan langsung dengan agenda penyelidikan NASMC,” ujarnya.
Konsortium ini memberi tumpuan kepada pembangunan keupayaan penyelidikan negara dalam bidang kenderaan autonomi dan mobiliti pintar, termasuk penilaian keselamatan, pembangunan persekitaran simulasi, pengesahan algoritma serta penyediaan asas teknikal bagi menyokong pelaksanaan teknologi kenderaan autonomi di Malaysia.
Salah satu komponen penting dalam penyelidikan NASMC ialah pembangunan Operational Design Domain (ODD), iaitu keadaan operasi khusus yang membolehkan sesebuah kenderaan autonomi berfungsi dengan selamat berdasarkan had dan keupayaan sistemnya.
Penentuan ODD perlu mengambil kira pelbagai faktor seperti jenis jalan raya, keadaan trafik, cuaca, infrastruktur, tingkah laku pengguna jalan raya serta batasan teknologi penderiaan dan sistem kawalan kenderaan.
Melalui penyelidikan NASMC, UMPSA bersama rakan institusi konsortium berusaha membangunkan pendekatan penilaian yang bersesuaian dengan persekitaran operasi di Malaysia.
Pendedahan kepada penggunaan Delft Advanced Driving Simulator dan eksperimen kenderaan autonomi sebenar di TU Delft memberikan input berharga untuk memperkaya pendekatan penyelidikan tersebut.
Tambah beliau lagi, secara khusus, pengalaman pengujian menggunakan pedestrian dummy boleh dijadikan rujukan dalam pembangunan senario ujian keselamatan yang melibatkan interaksi antara kenderaan autonomi dengan pejalan kaki.
“Senario sedemikian boleh diterjemahkan ke dalam persekitaran simulasi dan digunakan untuk menilai keupayaan sistem mengesan objek, membuat keputusan serta memberikan tindak balas yang sesuai dalam pelbagai keadaan operasi.
“Malah, pendekatan ini berpotensi menyumbang kepada pembangunan pangkalan senario keselamatan kenderaan autonomi yang mengambil kira ciri trafik dan persekitaran jalan raya tempatan.
“Dalam jangka panjang, usaha ini dapat menyokong pembangunan metodologi penilaian keselamatan yang lebih komprehensif serta membantu menyediakan asas teknikal kepada pihak industri dan agensi berkaitan dalam menilai kesediaan teknologi kenderaan autonomi untuk digunakan di Malaysia,” ujarnya.
Selain aspek teknikal, sangkutan kerja ini turut membawa nilai penting dari sudut pembangunan jaringan akademik dan penyelidikan antarabangsa.
Hubungan yang dibina bersama Dr. Barys Shyrokau dan penyelidik TU Delft membuka ruang kepada perkongsian ilmu, pertukaran pengalaman serta penerokaan potensi kerjasama penyelidikan antara UMPSA dengan TU Delft.
Antara bidang yang berpotensi untuk diterokai termasuk penyelidikan kenderaan autonomi, simulasi pemanduan, dinamik kenderaan, sistem keselamatan dan interaksi antara kenderaan dengan pengguna jalan raya.
Kerjasama sedemikian boleh diperluas melalui penerbitan bersama, penyelidikan rentas institusi, pertukaran kepakaran, mobiliti penyelidik serta peluang penyeliaan bersama pelajar pascasiswazah.
Menurut beliau, hubungan akademik antarabangsa bukan sahaja penting untuk meningkatkan keterlihatan penyelidikan universiti, malah memberikan peluang kepada penyelidik dan pelajar untuk mempelajari pendekatan baharu serta mengembangkan keupayaan dalam bidang kepakaran masing-masing.
“Ternyata, pengalaman berada dalam persekitaran penyelidikan TU Delft turut memberikan pendedahan kepada saya tentang budaya kerja akademik yang menekankan perbincangan kritikal, perkongsian idea, kolaborasi multidisiplin dan pengujian berasaskan bukti.
“Pendedahan ini diharapkan dapat dimanfaatkan untuk memperkukuh budaya penyelidikan dan inovasi di UMPSA serta membuka lebih banyak peluang kerjasama strategik dengan institusi penyelidikan antarabangsa,” jelasnya.
Bagi Profesor Madya Ts. Dr Mohamad Heerwan, peluang menjalani sangkutan kerja di TU Delft merupakan pengalaman akademik dan profesional yang amat bermakna, khususnya apabila berpeluang melihat sendiri bagaimana penyelidikan kenderaan autonomi dilaksanakan melalui gabungan teknologi simulasi dan eksperimen fizikal.
“Pengalaman tersebut bukan sekadar memberikan pengetahuan teknikal, malah membantu memperluas perspektif mengenai cabaran dan keperluan sebenar dalam membangunkan teknologi mobiliti masa hadapan.
“Malah, pengalaman ini sebagai satu tanggungjawab untuk membawa pulang ilmu, idea dan jaringan yang diperoleh bagi dimanfaatkan dalam pembangunan penyelidikan, pengajaran dan penyeliaan pelajar di UMPSA.
“Peluang berinteraksi dengan penyelidik antarabangsa memberikan keyakinan bahawa penyelidikan yang dilaksanakan di Malaysia mempunyai potensi untuk dikembangkan melalui perkongsian kepakaran dan kerjasama dengan institusi bertaraf dunia,” ujarnya.
Beliau turut merakamkan penghargaan kepada pihak TU Delft, khususnya Dr. Barys Shyrokau serta seluruh warga penyelidik yang telah memberikan kerjasama, perkongsian ilmu dan layanan sepanjang tempoh sangkutan kerja berkenaan.
“Penghargaan turut diberikan kepada pihak pengurusan UMPSA, FTKMA serta AEC atas sokongan yang diberikan dalam menjayakan usaha pengantarabangsaan penyelidikan ini.
“Secara keseluruhannya, sangkutan kerja di TU Delft merupakan satu pengalaman yang memberikan nilai tambah kepada pembangunan kompetensi penyelidik serta memperluas perspektif penyelidikan UMPSA dalam bidang teknologi mobiliti masa hadapan,” katanya.
Ilmu dan pengalaman yang diperoleh dijangka dapat dimanfaatkan untuk memperkukuh penyelidikan kenderaan autonomi, pembangunan persekitaran simulasi, penilaian keselamatan serta pelaksanaan agenda NASMC.
Usaha ini juga mencerminkan komitmen UMPSA untuk terus memperluas kerjasama strategik antarabangsa, memperkasa penyelidik dan menyumbang kepada pembangunan teknologi yang mampu memberikan manfaat kepada industri serta masyarakat.
Daripada Delft ke Malaysia, pengalaman, ilmu dan jaringan yang dibina menjadi asas untuk terus memacu penyelidikan mobiliti pintar serta merealisasikan masa hadapan pengangkutan yang lebih selamat, cekap dan mampan.
Disediakan Oleh: Profesor Madya Ts. Dr. Mohamad Heerwan Peeie, Fakulti Teknologi Kejuruteraan Mekanikal Dan Automotif (FTKMA)
- 25 views